常见问题
-
Application_Note_TwinCAT3 V1.0.1
Application_Note_TwinCAT3 V1.0.1
-
Application Note ST4AXIS
Application Note ST4AXIS
-
Plug & Drive Studio简单Console调试流程-For CL4E
Plug & Drive Studio简单Console调试流程-For CL4E
-
Plug & Drive Studio界面调试速度,位置,力矩模式快速指南
Plug & Drive Studio界面调试速度,位置,力矩模式快速指南
-
无零点信号编码器如何做驱动器与电机的整定调试
无零点信号编码器如何做驱动器与电机的整定调试
-
NPN类型PLC如何连接PNP电机驱动器
日系常见的PLC输出类型为NPN型输出,下图解释如何连接我们的PNP电机驱动器。
24V输出连接如下:
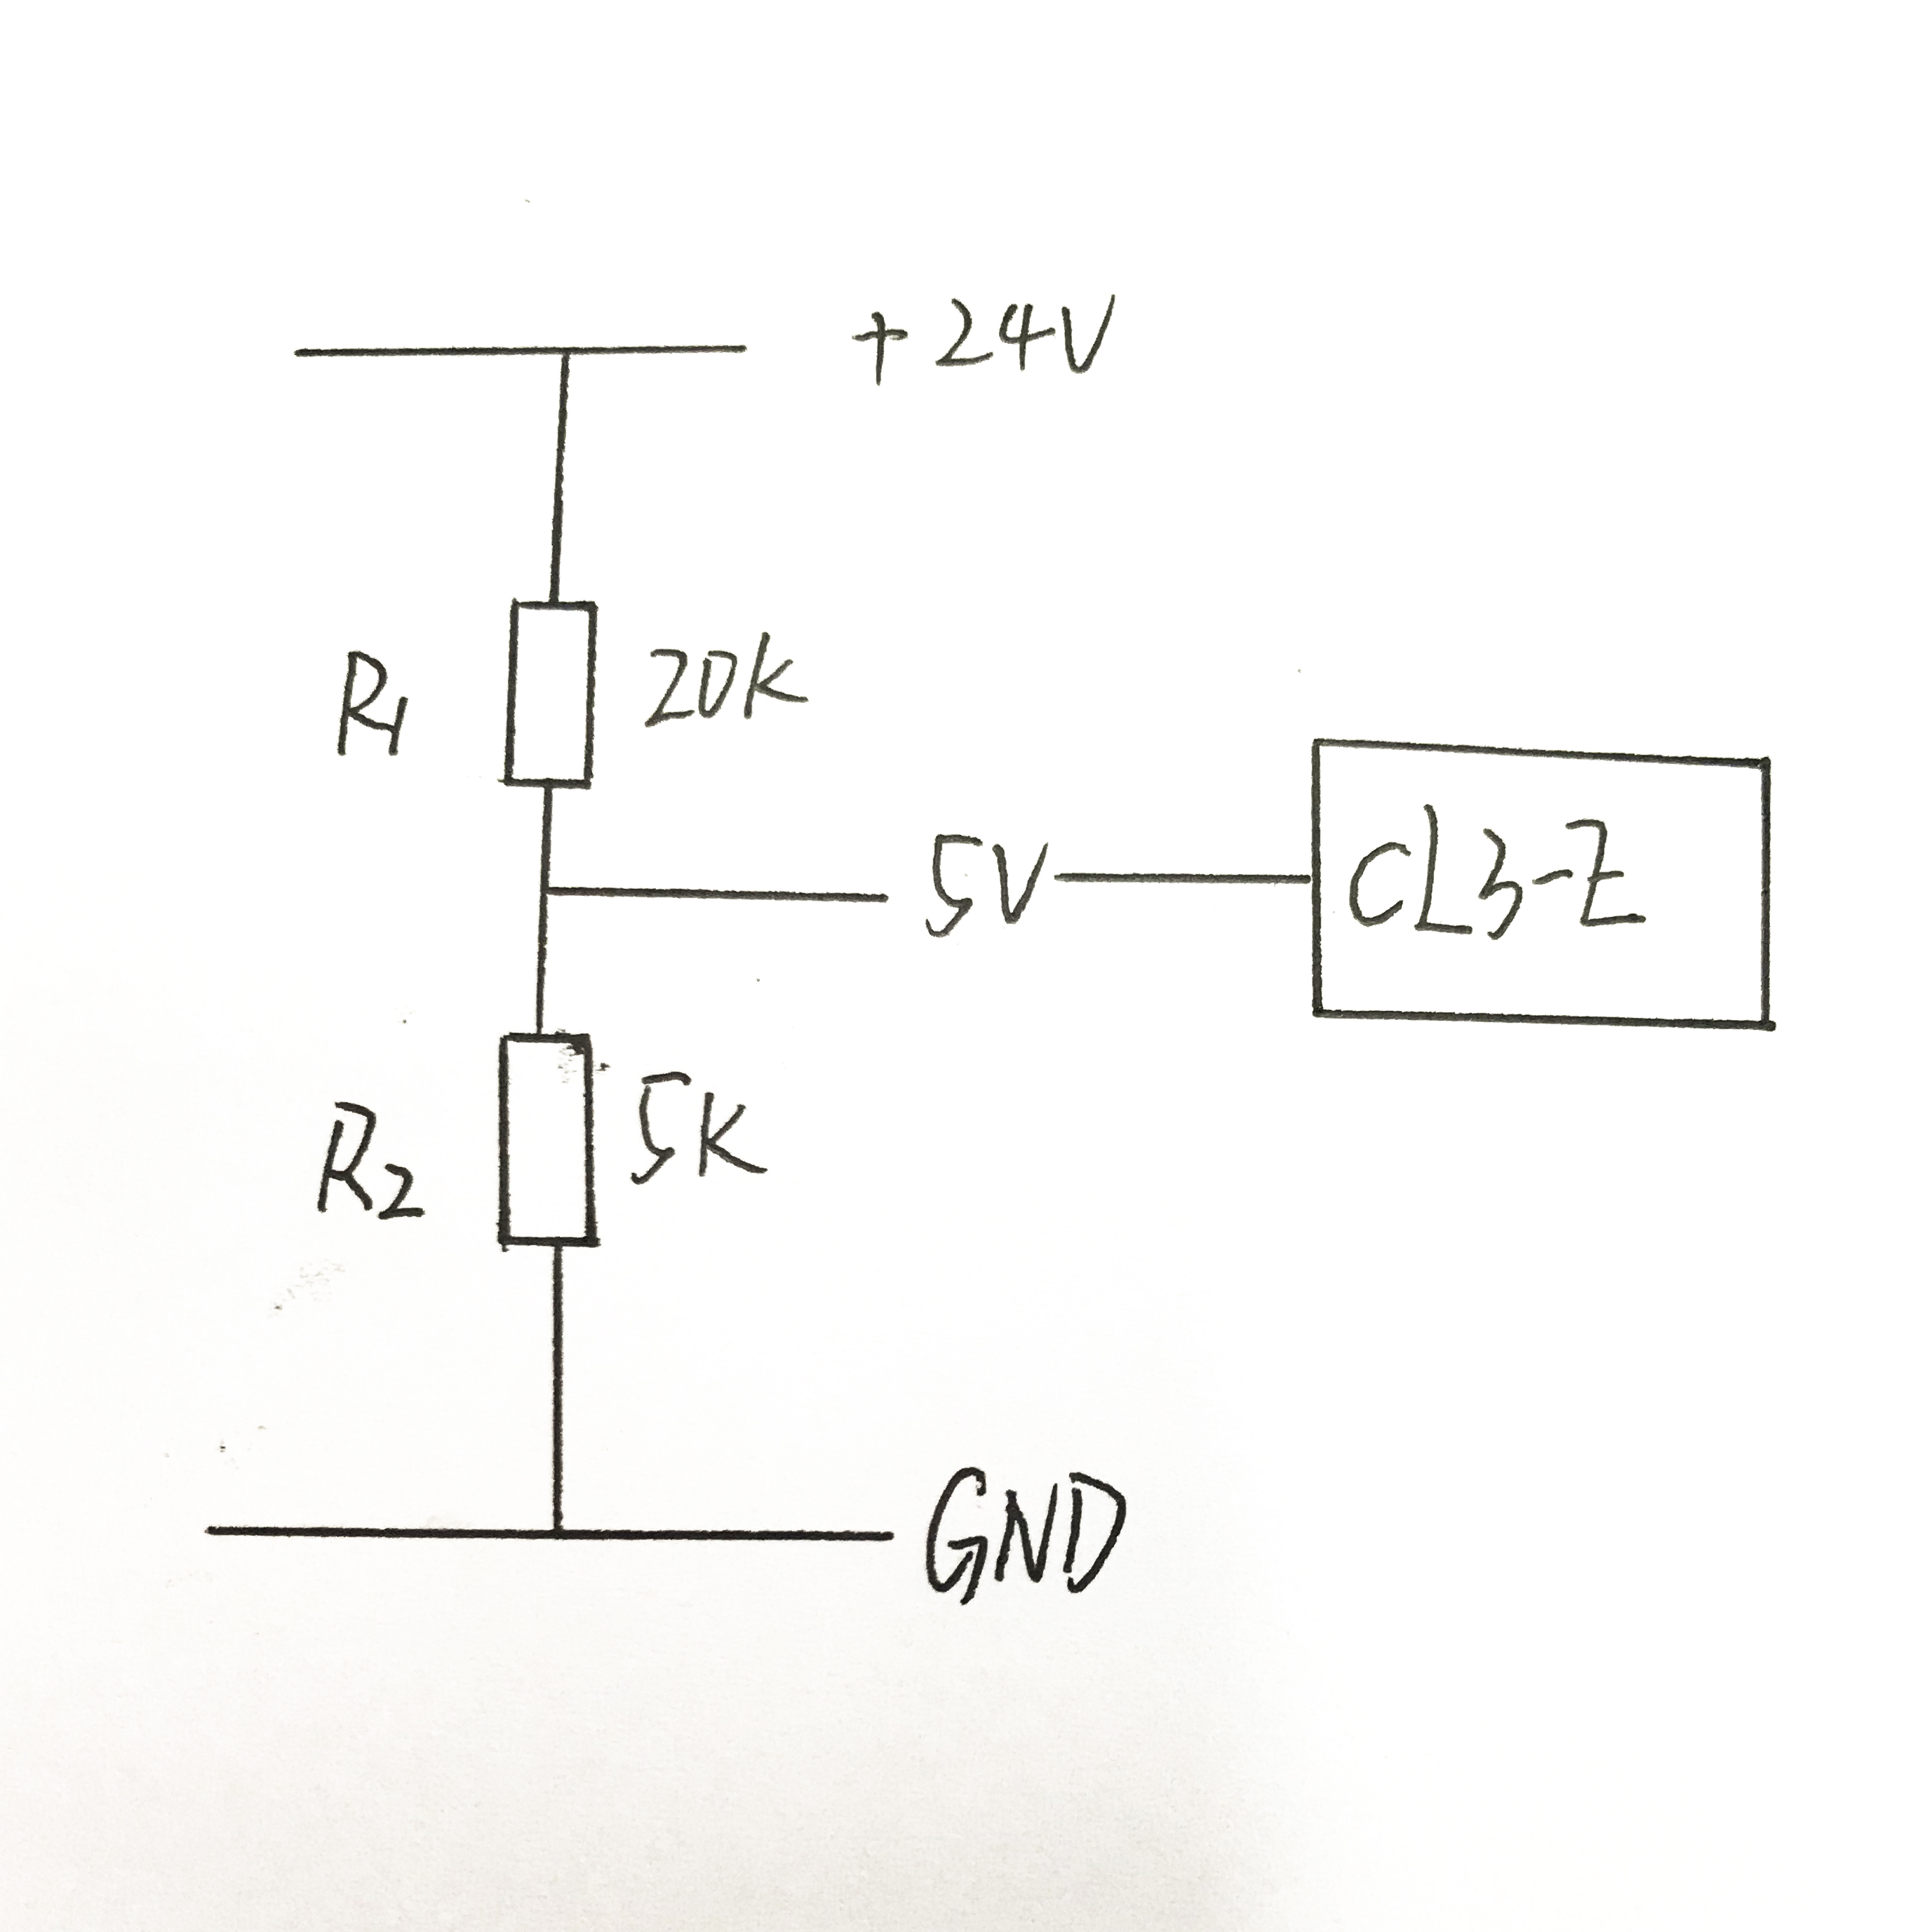 transform: rotate(90deg)
5V信号如何连接,见下图
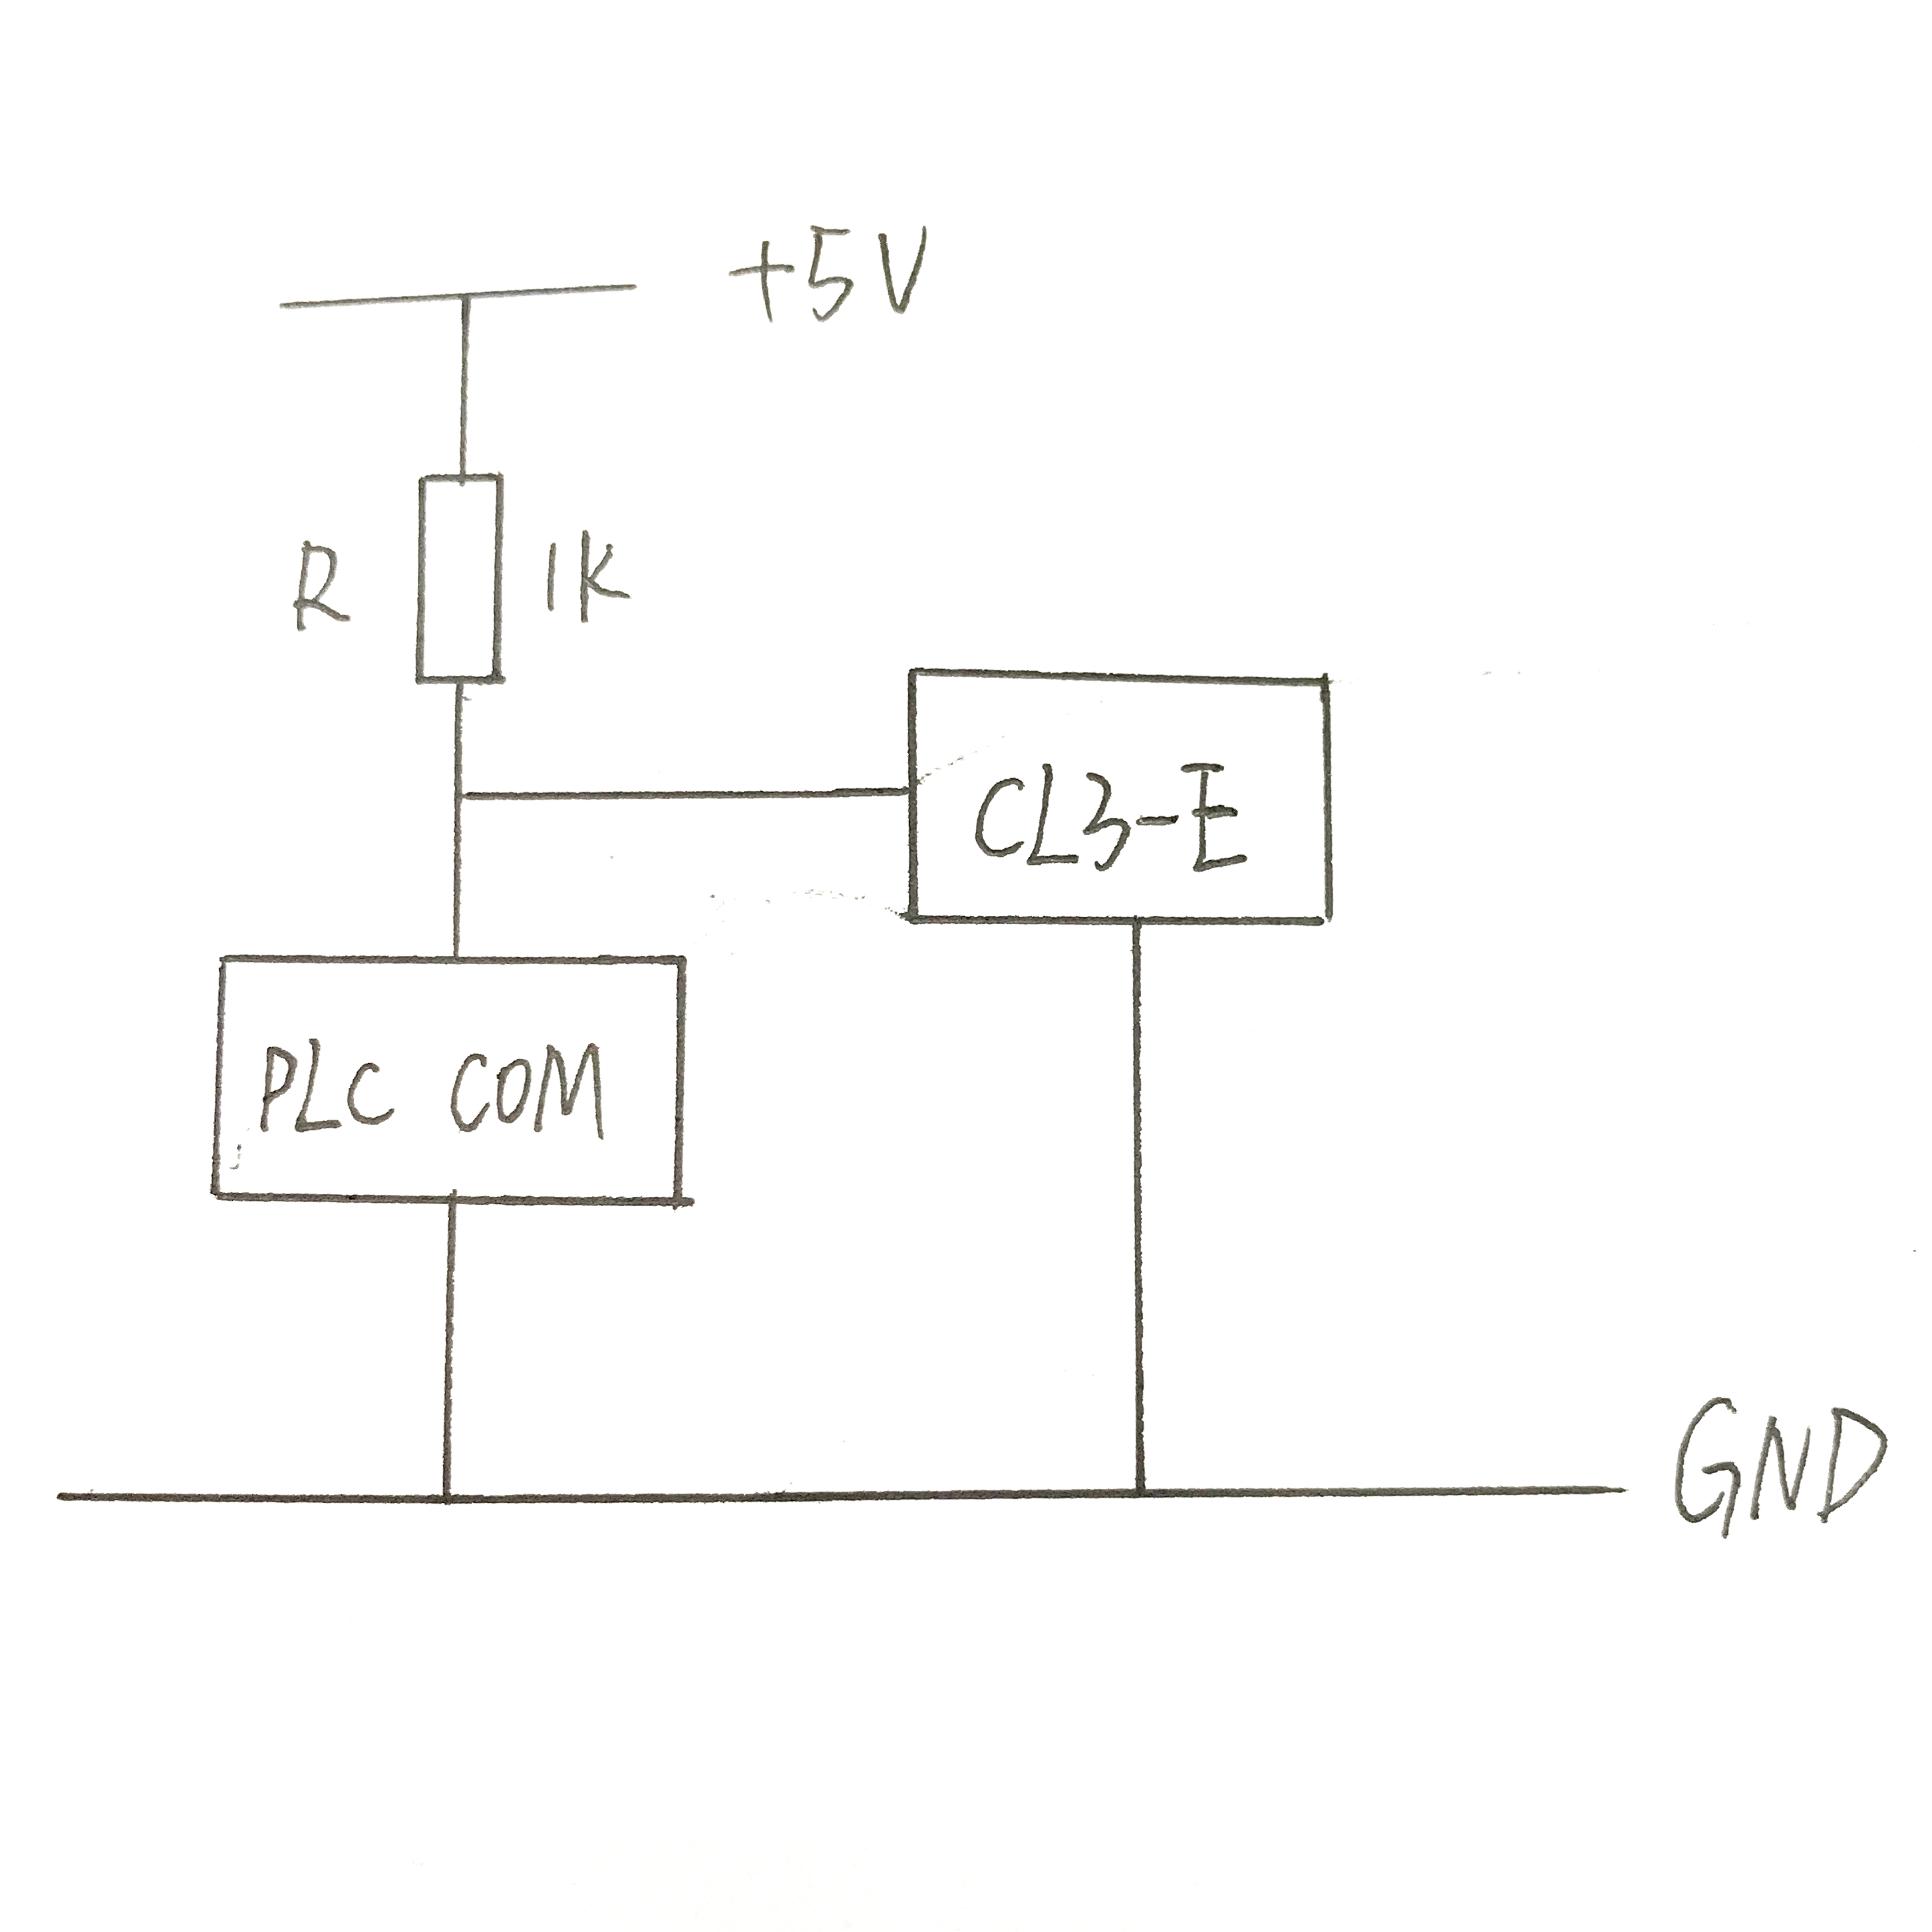
*以上连接方案,同样适用于NPN传感器连接到我们PNP类型的电机驱动器上。
Related Links
-
Use Statusword(6041) to determine status
Use Statusword(6041) to determine status
-
CANopen标准协议中DS402的状态字解析
CANopen标准协议中DS402的状态字解析
-
Canopen standard data format CANopen标准数据格式
Canopen standard data format CANopen标准数据格式
-
Beckhoff 倍福PLC CANopen SDO读写
Beckhoff 倍福PLC CANopen SDO读写
-
ODACESS如何自整定电机并且简单调试
ODACESS如何自整定电机并且简单调试
-
关于Micro USB连接PNDS失败的办法
关于Micro USB连接PNDS失败的办法
-
NanoJ编程说明范例
NanoJ编程说明范例
-
如何计算电机+减速箱后的惯量
电机通过加齿轮箱 可以增大力矩,提高惯量,举例说:电机本身惯量A,齿轮箱的减速比B,那么电机加上齿轮箱后的惯量为:A*B*B
-
如何关闭Plug & Drive Studio强制升级功能
如何关闭Plug & Drive Studio强制升级功能
-
PD4-E 快速基础配置修改指南SOP
内容涵盖: IP地址修改,电机默认方向调整,输入点常开常闭配置,单位配置,可参考视频指南或文档指南 如有问题请与我们联系
-
10E - PD4-E(EtherNetIP版本)快速操作指南 - 使用PNDS3.2.0软件,调整速度和位置单位
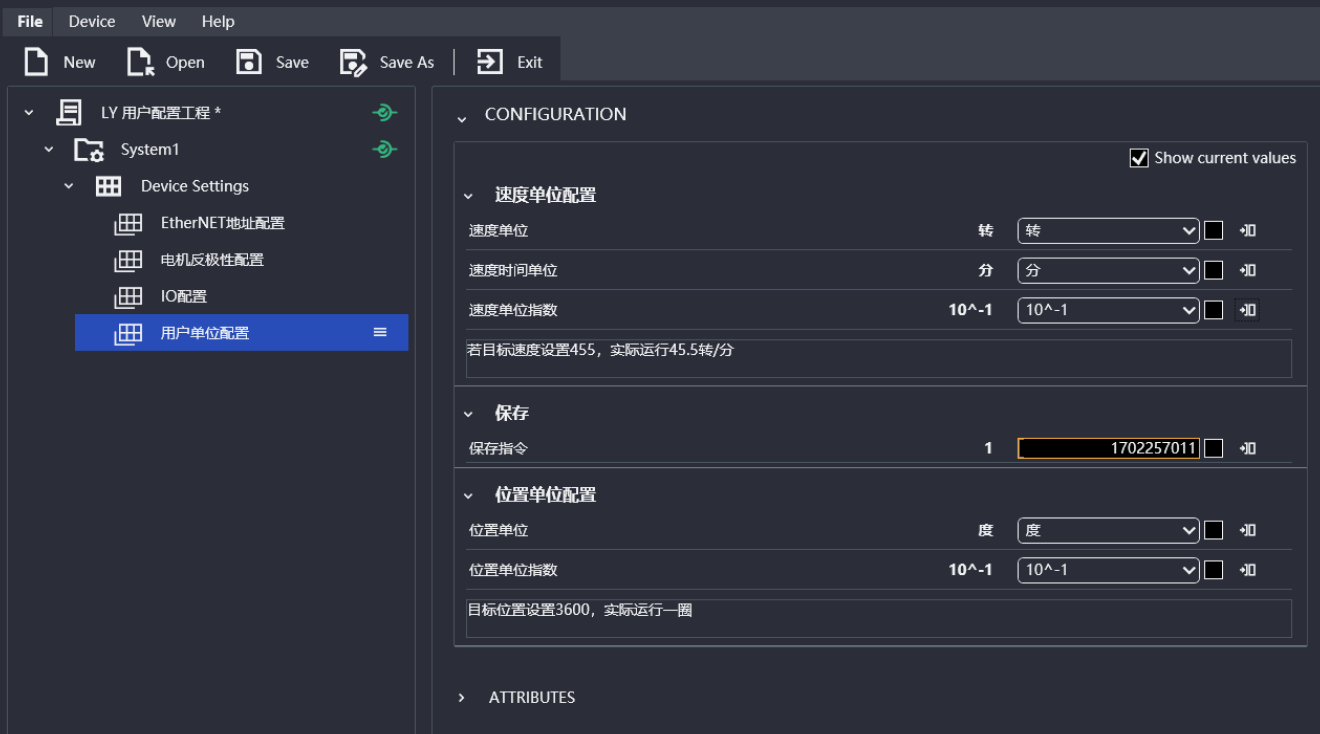
前置操作:(1)打开软件,导入工程文件,连接上电机,界面如下
修改速度单位:
选择速度单位配置(根据实际需求配置),下拉选择后,点击右侧的写入按钮,写入到电机系统中
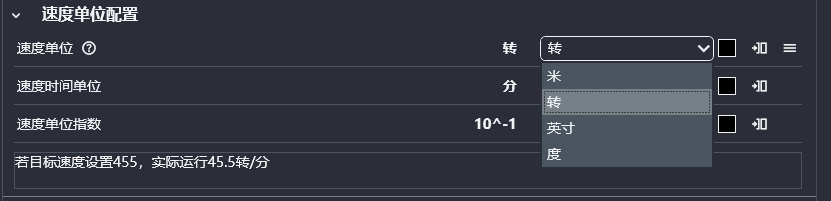
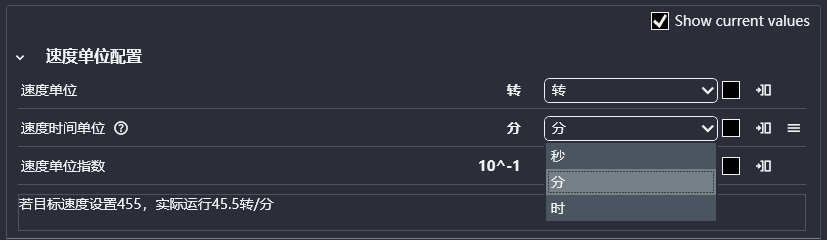
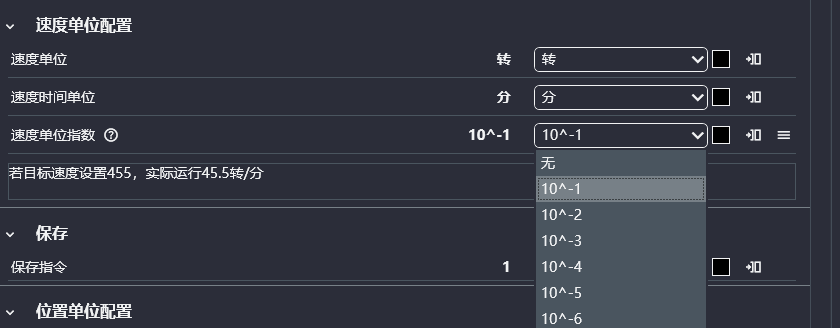
用户单位解析: 速度单位/速度时间单位。* 单位指数。 举例说明:速度单位选“转”,速度时间单位选“分”,单位指数选“10^-1”.,那么用户单位就是0.1转/分
修改位置单位:
选择位置单位配置(根据实际需求配置),下拉选择后,点击右侧的写入按钮,写入到电机系统中
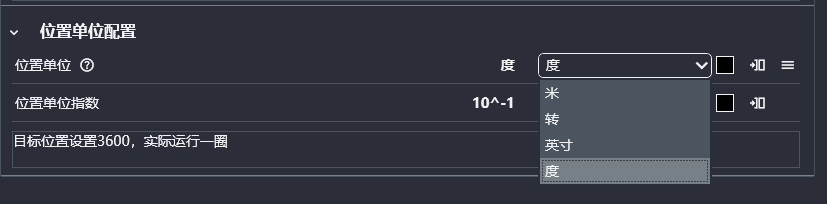
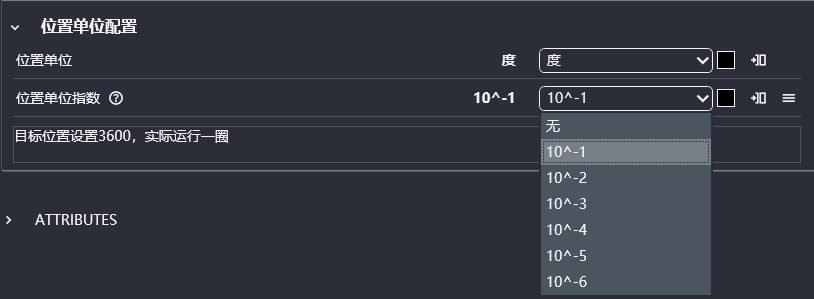
配置直线进给参数
你可以使用我们以下智能工具辅助完成配置
⚙️ 驱动器配置与仿真中心 (T1.8 详尽原理解析版)
📚 标准操作流程 (SOP) 与底层配置原理
本指南详述如何将用户直观的物理单位(如毫米、度)转化为驱动器内部对象字典(Object Dictionary)的十六进制配置。
第一步:配置机械传动关系 (齿轮比与进给常数)- 齿轮比 (Gear Ratio, 6091h):描述电机端与负载端转数的比例。
- 6091h:01h 填入电机轴转数(分子)。
- 6091h:02h 填入驱动轴转数(分母)。若无减速箱,则分子分母均填 1。
- 进给常数 (Feed Constant, 6092h):仅用于直线运动,定义驱动轴旋转一圈所产生的直线进给量。
- 6092h:01h 进给量数值(分子)。公式:丝杆导程(mm) ÷ 用户配置的最小定位精度(mm)。
- 6092h:02h 驱动轴转数(分母),固定填 1。
第二步:配置位置用户单位 (SI Unit Position, 60A8h)- 对象 60A8h 是一个 32 位的十六进制值,由两部分拼装而成:
- 第 16 至 23 位 (物理单位):常用代码包括 米 01h、英寸 C1h、度 41h、转 B4h。
- 第 24 至 31 位 (10的指数):用于定义数值的缩放级别。常用代码包括 10^0 00h、10^-1 FFh、10^-3 FDh、10^-5 FBh 等。
- 配置示例:若希望输入单位为
0.01 mm。物理量选“米” (01h),量级需缩小到十万分之一即 10^-5 (FBh),二者拼接后得到写入值 FB010000h。
第三步:配置速度用户单位 (SI Unit Velocity, 60A9h)- 对象 60A9h 在位置单位的基础上,增加了一个时间维度的分母:
- 第 8 至 15 位 (时间单位):常用代码包括 秒 03h、分钟 47h、小时 48h。
- 第 16 至 23 位 (物理单位):与位置单位的规则完全相同。
- 第 24 至 31 位 (10的指数):与位置单位的规则完全相同。
- 配置示例:若希望输入单位为
rpm (转/分)。物理量选“转” (B4h),量级选 10^0 (00h),时间选“分钟” (47h),拼接后得到写入值 00B44700h。
⚠️ 第四步:配置生效重要提醒- 对上述用户单位相关对象(60A8h、60A9h、6091h、6092h 等)的更改,在 CiA 402 状态机的“Operation enabled (操作使能)”状态下不会立即生效。
- 必须退出该状态(即断开使能)后,新配置的参数才会被控制器应用。
🌐 全局机械结构配置
🛠️ 小工具 1:速度和位置单位配置方案智能解析<
根据全局机械结构,选择期望的最小目标数据,自动生成适合控制软件的分段下拉选项及底层 HEX 值。
🧮 小工具 2:寄存器反向解析与物理仿真
输入控制器的 6 个核心寄存器值,结合全局机械结构,逆向推演物理层的实际表现。
等待解析... - 齿轮比 (Gear Ratio, 6091h):描述电机端与负载端转数的比例。
-
10D PD4-E(EtherNetIP版本)快速操作指南 - 使用PNDS3.2.0软件,配置数字输入常开/常闭
使用PNDS3.2.0软件,配置输入开关常开/常闭
-
适用于Nano系列电机驱动控制产品的故障错误速查(1003:0n)
数值换算与故障诊断
内容来源:PD1 技术手册-错误相关对象字典(10 章节)
(翻译依据文档版本:1.1.0 / FIR-v2425,内容严格对应原文,无额外增补)
1003h 预定义错误字段(核心错误对象)
功能说明:该对象为错误堆栈,最多可存储 8 条错误记录。
对象基础信息
项目
详情
索引
1003h
对象名称
预定义错误字段
对象类型
数组(ARRAY)
数据类型
无符号 32 位(UNSIGNED32)
可保存性
不可保存
固件版本
FIR-v1426
子索引值详情
子索引
名称
数据类型
访问权限
PDO 映射
默认值
00h
错误数量
无符号 8 位(UNSIGNED8)
读 / 写
无
00h
01h
第 1 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
02h
第 2 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
03h
第 3 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
04h
第 4 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
05h
第 5 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
06h
第 6 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
07h
第 7 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
08h
第 8 条标准错误字段
无符号 32 位(UNSIGNED32)
只读
无
00000000h
通用工作逻辑
1. 新错误产生时,存入子索引 01h;原有 01h-07h 的错误依次后移一位,07h 的错误被移出堆栈。
2. 子索引 00h 可读取已发生错误总数;向该子索引写入 “0”,可重置错误计数,重新开始统计。
3. 若错误堆栈无记录时,读取 01h-08h 任意子索引,将返回中止码08000024h。
错误字段位定义(32 位)
位段
位数
含义
31-24 位
8 位
错误类别(Error Class),与对象 1001h 一致
23-16 位
8 位
错误编号(Error Number)
15-0 位
16 位
错误代码(Error Code)
错误编号对照表
错误编号
错误描述
0
看门狗复位
1
输入电压(+Ub)过高
2
输出电流过高
3
输入电压(+Ub)过低
4
现场总线错误
6
仅 CANopen:NMT 主机节点保护请求超时
7
传感器 1(见 3204h):电气故障或硬件损坏
8
传感器 2(见 3204h):电气故障或硬件损坏
9
传感器 3(见 3204h):电气故障或硬件损坏
10
警告:正向限位开关超限
11
警告:负向限位开关超限
12
过热错误
13
超出 6065h(跟随误差窗口)和 6066h(跟随误差超时)阈值,触发故障
14
警告:非易失性存储器已满;当前保存失败,部分数据丢失,需重启控制器清理
15
电机堵转
16
警告:非易失性存储器损坏;需重启控制器清理(所有保存参数恢复默认)
17
仅 CANopen:从站 PDO 消息发送超时
18
传感器 n(n>3,见 3204h):电气故障或硬件损坏
19
仅 CANopen:PDO 长度错误,未处理
20
仅 CANopen:PDO 长度超限
21
警告:重启控制器,避免后续存储错误(非易失性存储器满 / 损坏)
22
需设置额定电流(203Bh:01h/6075h)
23
编码器分辨率、极对数及其他参数配置错误
24
电机电流过高,需调整 PI 参数
25
通用内部软件错误
26
数字输出电流过高
27
仅 CANopen:同步信号长度异常
30
速度监控错误:滑差过大
32
内部错误:OTP 中缺少参考电压校正系数
40
警告:制动电阻过热
41
仅 EtherCAT:同步管理器看门狗;长时间未收到 PDO 数据,需检查软硬件连接
46
互锁错误:60FDh 位 3 置 0,电机禁止启动
48
仅 CANopen:NMT 状态设为 “停止”
错误代码对照表
错误代码
错误描述
1000h
通用错误
2300h
控制器输出电流过大
3100h
控制器输入过压 / 欠压
4200h
控制器内部温度错误
5440h
互锁错误:60FDh 位 3 置 0,电机禁止启动
6010h
软件复位(看门狗触发)
6100h
通用内部软件错误
6320h
需设置额定电流(203Bh:01h/6075h)
7113h
警告:制动电阻过热
7121h
电机堵转
7200h
内部错误:OTP 中缺少参考电压校正系数
7305h
传感器 1 故障(见 3204h)
7306h
传感器 2 故障(见 3204h)
7307h
传感器 n 故障(n>2,见 3204h)
7600h
警告:非易失性存储器满 / 损坏;需重启控制器清理
8100h
现场总线监控错误
8130h
仅 CANopen:生命守护 / 心跳错误
8200h
仅 CANopen:从站 PDO 消息发送超时
8210h
仅 CANopen:PDO 长度错误,未处理
8220h
仅 CANopen:PDO 长度超限
8240h
仅 CANopen:同步信号长度异常
8400h
速度监控错误:滑差过大
8611h
位置监控错误:跟随误差过大
8612h
位置监控错误:限位开关超限
1005h 同步 COB-ID(关联总线通信错误)
功能说明: 定义同步协议(SYNC)消息的 COB-ID;取值需为 11 位 CAN-ID,控制器重启或执行 “通信复位” 命令时生效。
重要提示
- 若 CAN-ID 非默认值80h,需确保使用未分配 / 保留的 CAN-ID。
- 置位位 30 为 1,可启用同步消息生成(控制器成为网络同步主站),同步周期需在 1006h 中设置。
对象基础信息
项目
详情
索引
1005h
对象名称
同步 COB-ID
对象类型
变量(VARIABLE)
数据类型
无符号 32 位(UNSIGNED32)
可保存性
可保存(通信类)
访问权限
读 / 写
PDO 映射
无
默认值
00000080h
固件版本
FIR-v1426
-
10C PD4-E(EtherNetIP版本)快速操作指南 - 使用PNDS3.2.0软件,修改电机默认方向
使用PNDS3.2.0软件,修改电机默认方向
-
10B PD4-E(EtherNetIP版本)快速操作指南 - 使用PNDS3.2.0软件,修改EtherNET/IP地址
使用PNDS3.2.0软件,修改EtherNET/IP地址
-
10A PD4-E(EtherNetIP版本)快速操作指南 - 使用PNDS3.2.0软件,导入配置文件并连接
使用PNDS3.2.0软件,导入配置文件
