AutoShop Easy501 + CPBH03-ET EtherCAT 电机驱动 操作步骤指南
前置准备(操作前确认)
1.硬件
Easy501 PLC,USB 连接电脑;EtherCAT 网线直连 PLC 网口 ↔ CPB 驱动器 IN 口;多轴就 OUT 串下一台
CPB 驱动器 24V 供电正常,驱动器上电,电源灯亮
网线:工业屏蔽网线,长度尽量短;无交换机(调试阶段禁止交换机)
2.软件
AutoShop V4.12.0.2,准备好 CPB3 的 ESI XML 文件
新建空白工程,工程类型:Easy501
步骤 1:导入 CPBH03-ET ESI (XML) 设备描述文件
作用:PLC 主站认识 CPB3 的对象字典、PDO 定义
1.顶部菜单【工具】→【EtherCAT 设备描述文件管理】
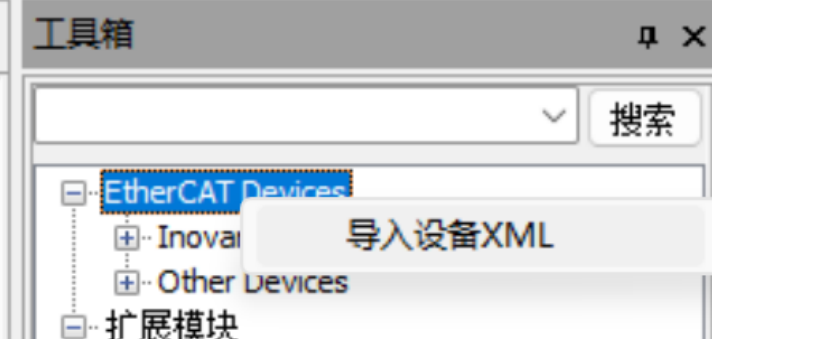
2.在弹窗点击【导入】,选中xml 文件
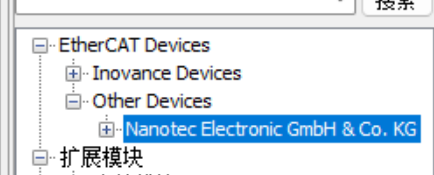
3.导入成功后,设备列表Other Devices能找到我们的设备;关闭弹窗
步骤 2:新建 EtherCAT 主站,扫描总线识别 驱动从站
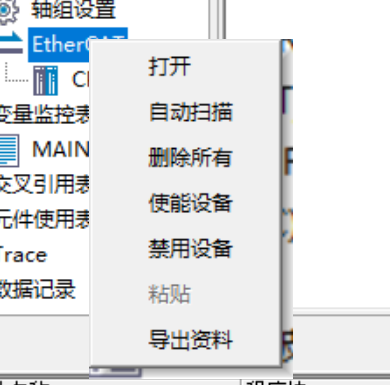
1.左侧工程管理 →【配置】→【EtherCAT】右键 →【自动扫描】
2.等待扫描完成,扫描结果会列出总线上所有 ethercat驱动从站
3.勾选识别到的 电机驱动,点击【更新到组态】
4.选中工程里新增的 ethercat电机驱动,右键【使能设备】(如果禁用,主站会跳过该从站)
❗注意:扫描前驱动器必须上电,网线插好;扫描失败检查网线、供电。
步骤 3:EtherCAT 主站全局周期配置(2ms DC,核心)
1.双击【EtherCAT 主站】打开主站配置页面
2.总线周期设置:2000μs(2ms)
3.勾选【启用 DC 同步】,同步方式:DC(SYNC0)
主站 SYNC0 周期 = 2000μs,所有 CPBH03电机驱动从站 DC 周期必须和主站完全一致(60C2:01=2)
步骤 4:逐个 ethercat从站 DC 参数配置(每一台驱动器都要设置!)
步骤 5:新建运动控制轴,绑定 EtherCAT 从站
1.左侧工程【配置】→【运动控制轴】右键【新增运动轴】,依次创建 Axis_0、Axis_1……
2.双击打开 Axis_0 轴【基本设置】
轴号:0
轴类型:总线伺服轴
输出设备:下拉选中 CPB3_2_1(一一对应,Axis0 绑定第一台 CPB,Axis1 绑定第二台)
输入设备:未分配
勾选【自动映射】,不勾选虚轴、轮廓模式
步骤 6:PDO 过程数据映射(CiA402 标准对象,必配)
默认配置可以满足基本使用,如果需要更多拓展,请自行配置PDO,默认配置如下
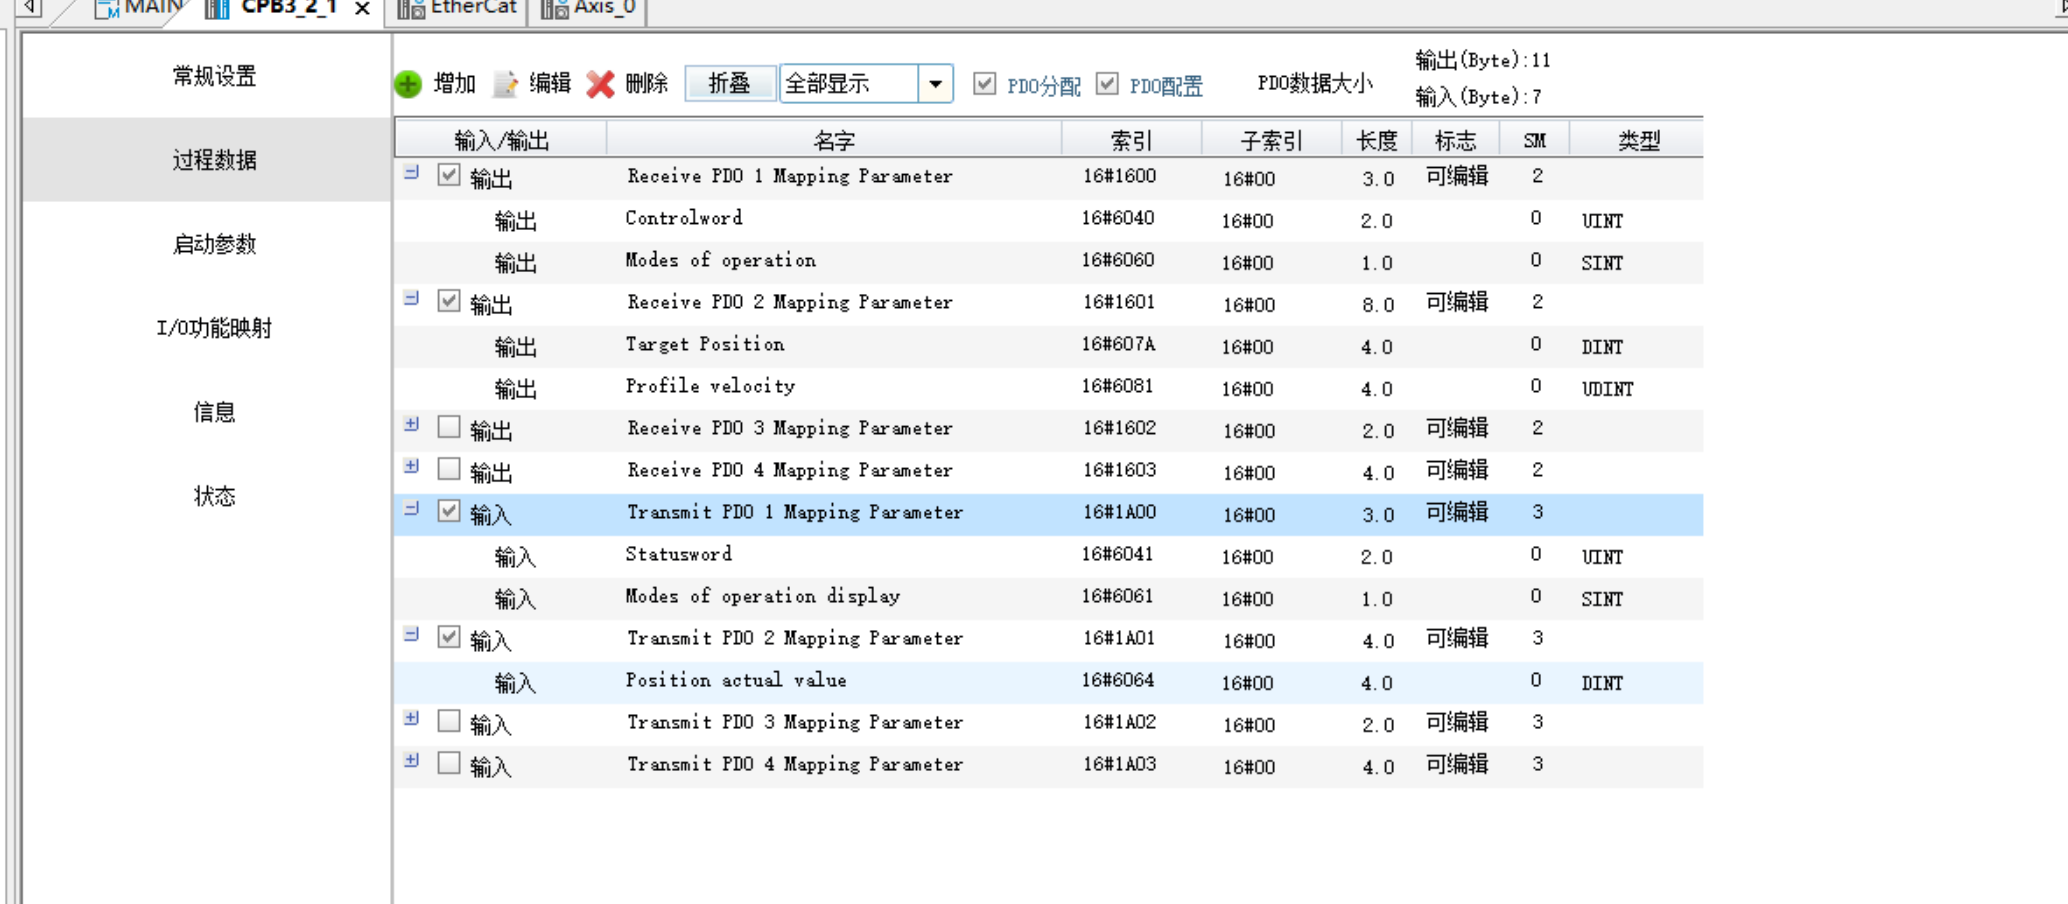
检查:映射完成后,PDO 输入输出字节长度必须和 CPB3 ESI 定义 PDO 长度匹配,不匹配总线会直接报错掉线。
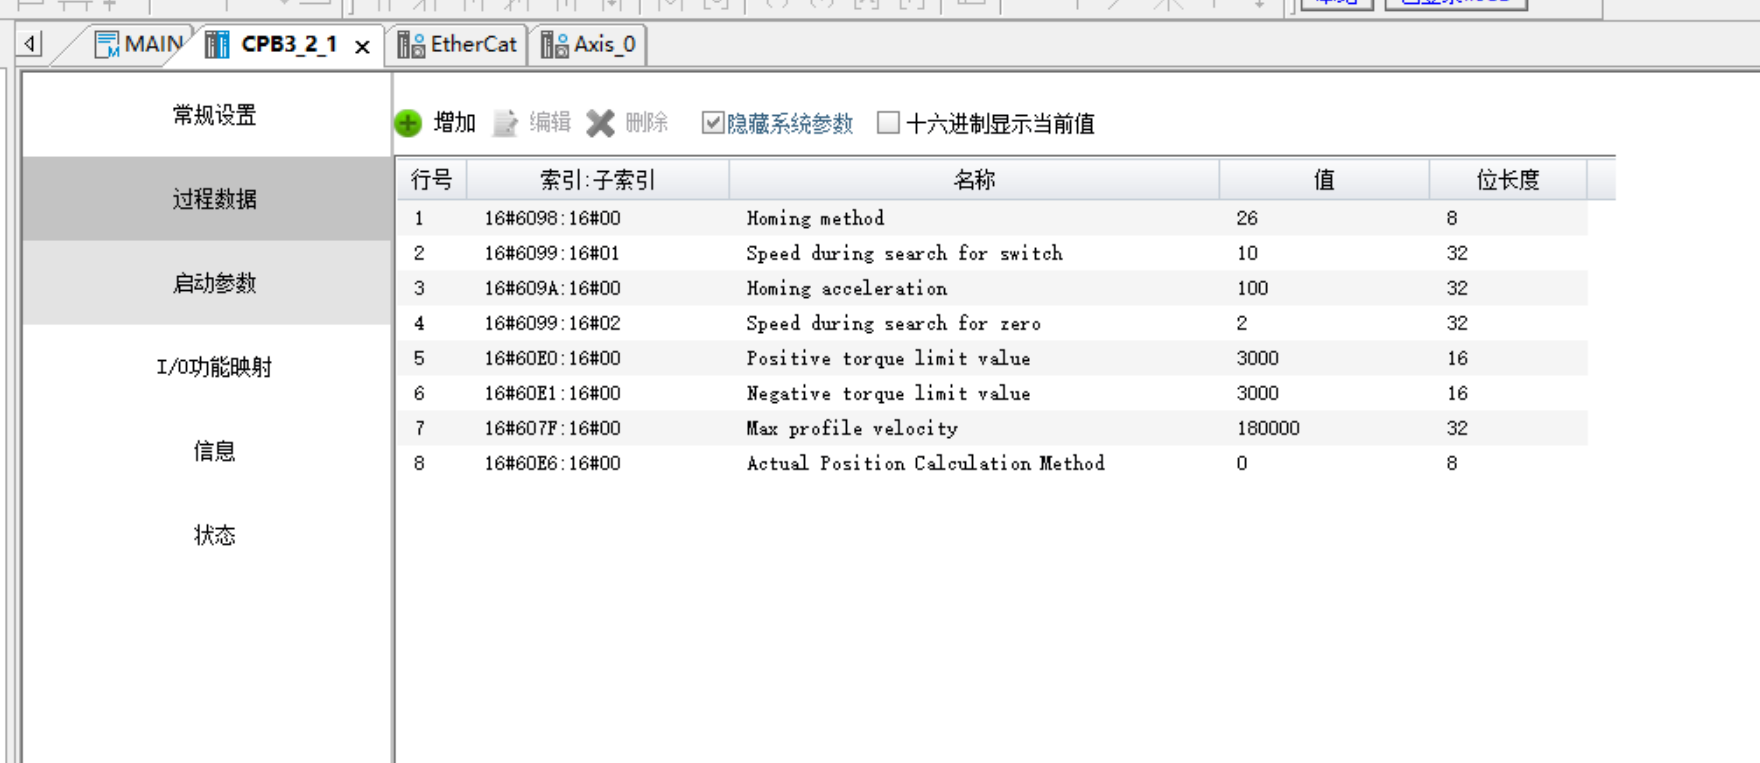
启动参数根据自行需要配置,默认如下
步骤 7:轴【单位换算设置】(非常关键,工程单位 ↔ 编码器脉冲)
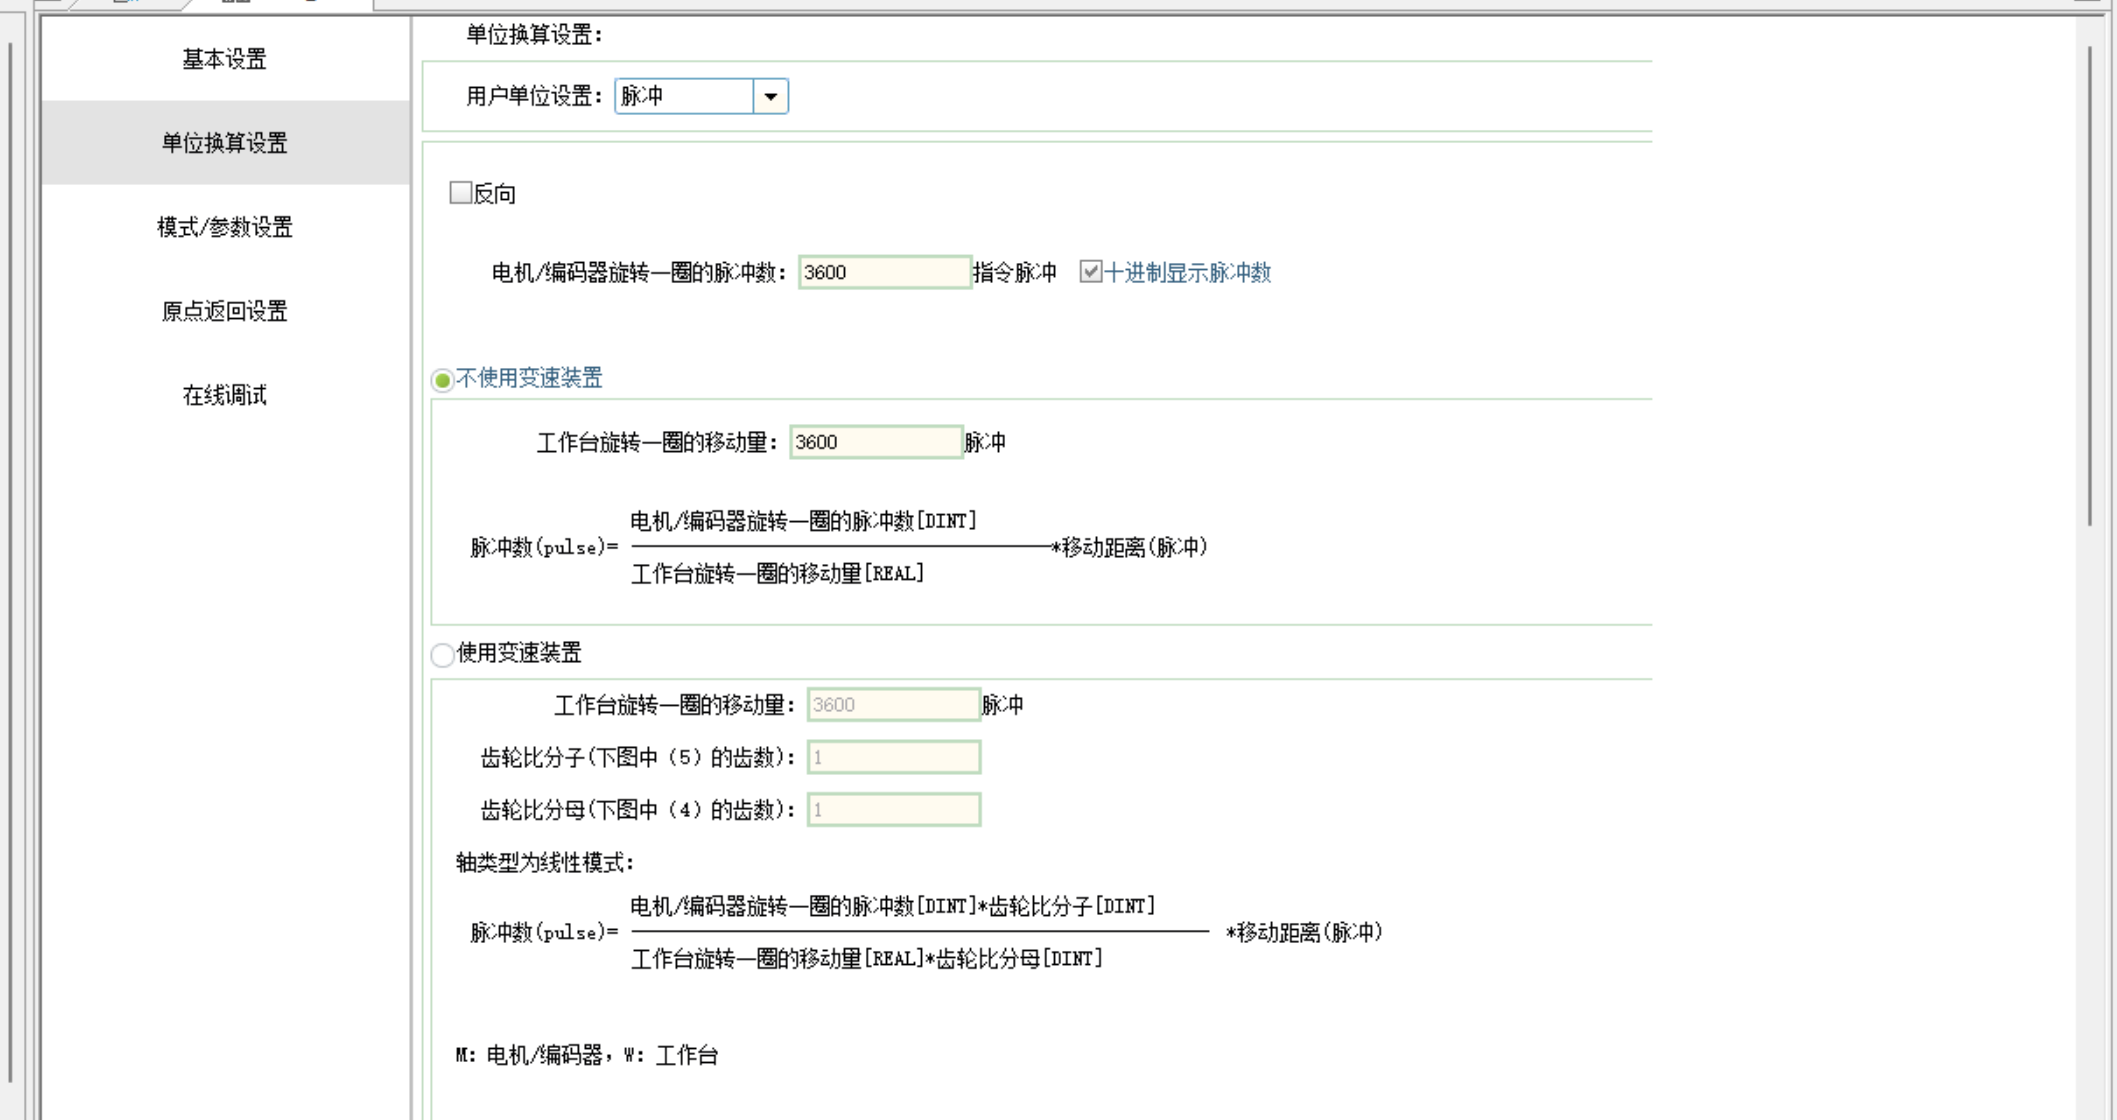
1.用户单位设置 选择 脉冲
2.电机编码器旋转一圈的脉冲数 设置 3600
3.不使用变速箱装置
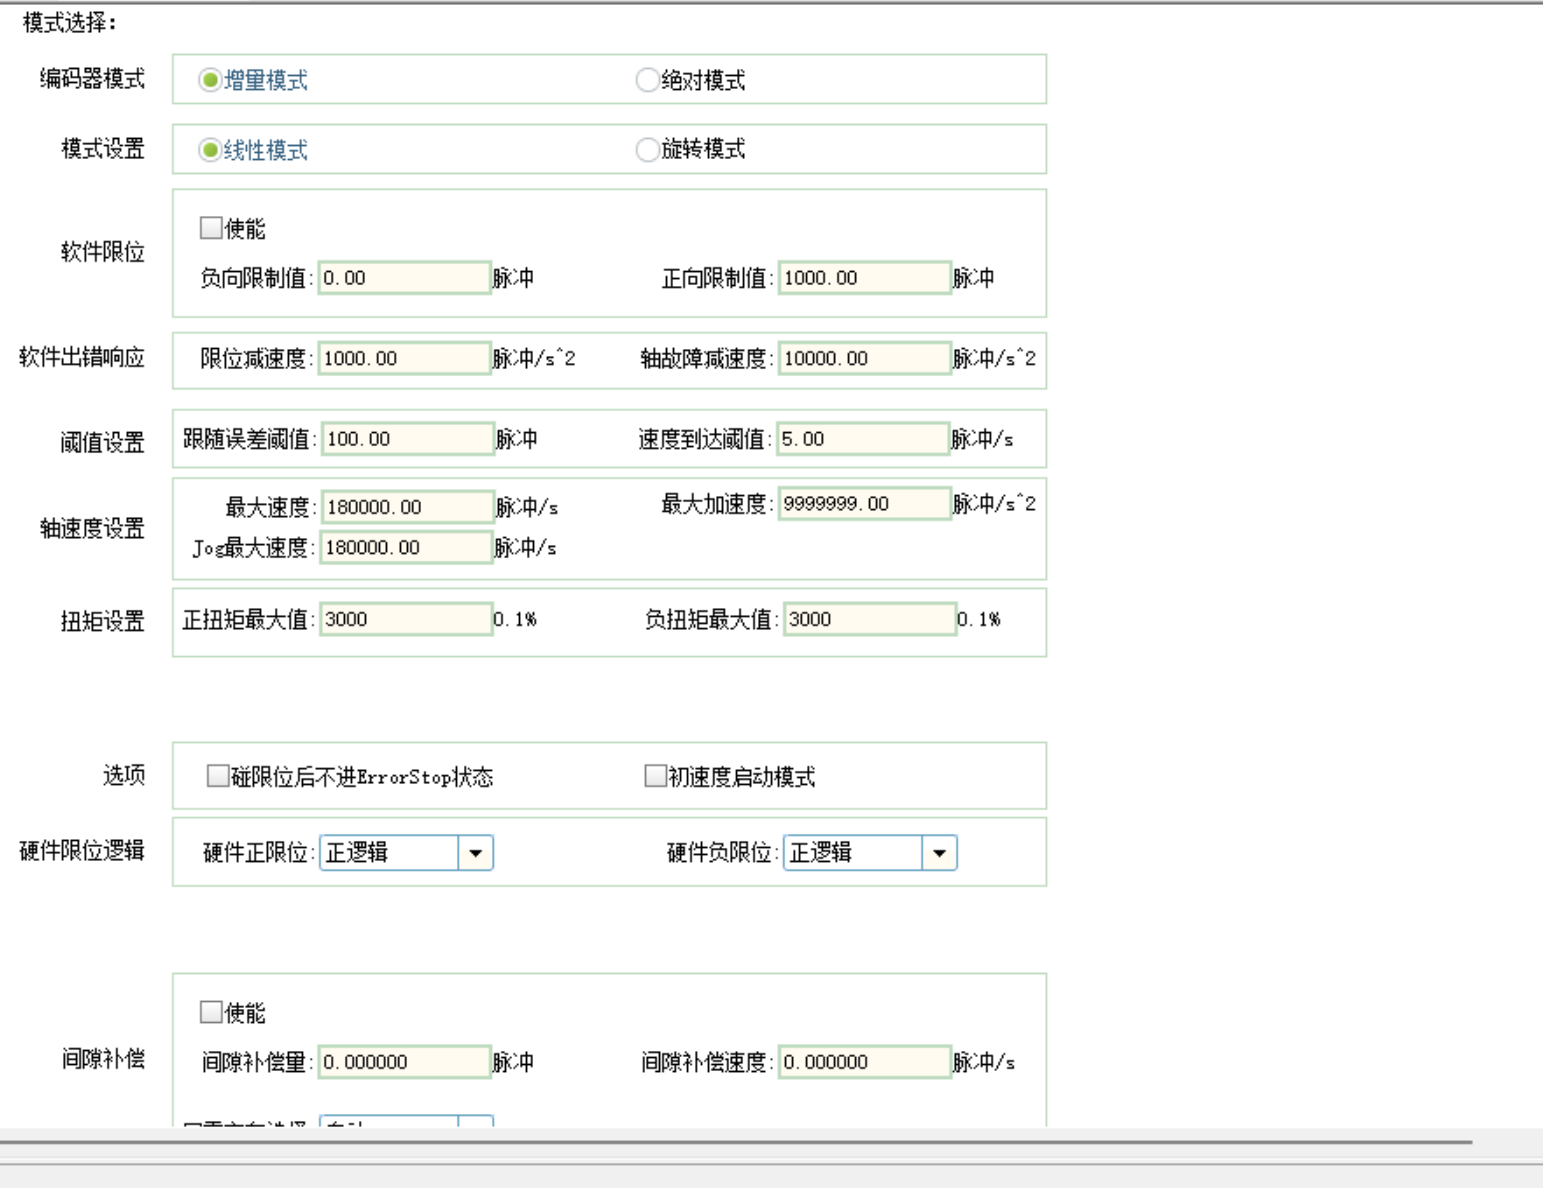
切换到模式与参数设置tab选项
1.编码器模式选择 增量
2.模式设置为 线性
限位设置调试阶段不使能,速度限制等参数按照实际需要设置
步骤 8:限位、原点参数配置(可选,按需)
Axis →【原点返回设置】+【模式 / 参数设置】
1.硬件正负限位、原点开关:有接线就启用,无接线调试阶段临时禁用硬件限位,防止调试时报限位停机
2.软件限位:正式投产启用;调试阶段可以关闭
3.回零模式:根据机械选择(调试 JOG 阶段可暂时不配置回零)
步骤 10:编译 下载工程到 Easy501 PLC
1.PLC 用 USB 连接电脑,上电;顶部工具栏【登录】(登录 PLC)
2.点击【下载】,将整个工程(EtherCAT 配置 + 轴参数)下载进 PLC
3.下载完成,弹窗提示下载成功;不要立刻点监控
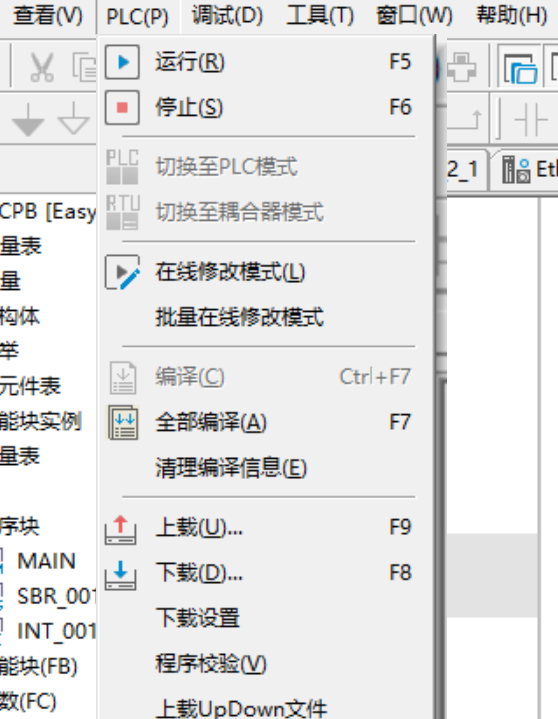
步骤 11:进入在线监控,检查 EtherCAT 总线状态
1.顶部菜单【调试】→【开始监控】,进入在线模式
2.点开 EtherCAT 主站,查看每一个 CPB 从站状态:
正常状态:OP (Operational),无红叉
异常:PreOP / Init / 红叉 → 停止排查(DC 周期不一致、PDO 不匹配、网线 / 供电)
确认:所有从站全部进入 OP,再进入伺服调试面板。
步骤 12:内置伺服面板在线 JOG 调试
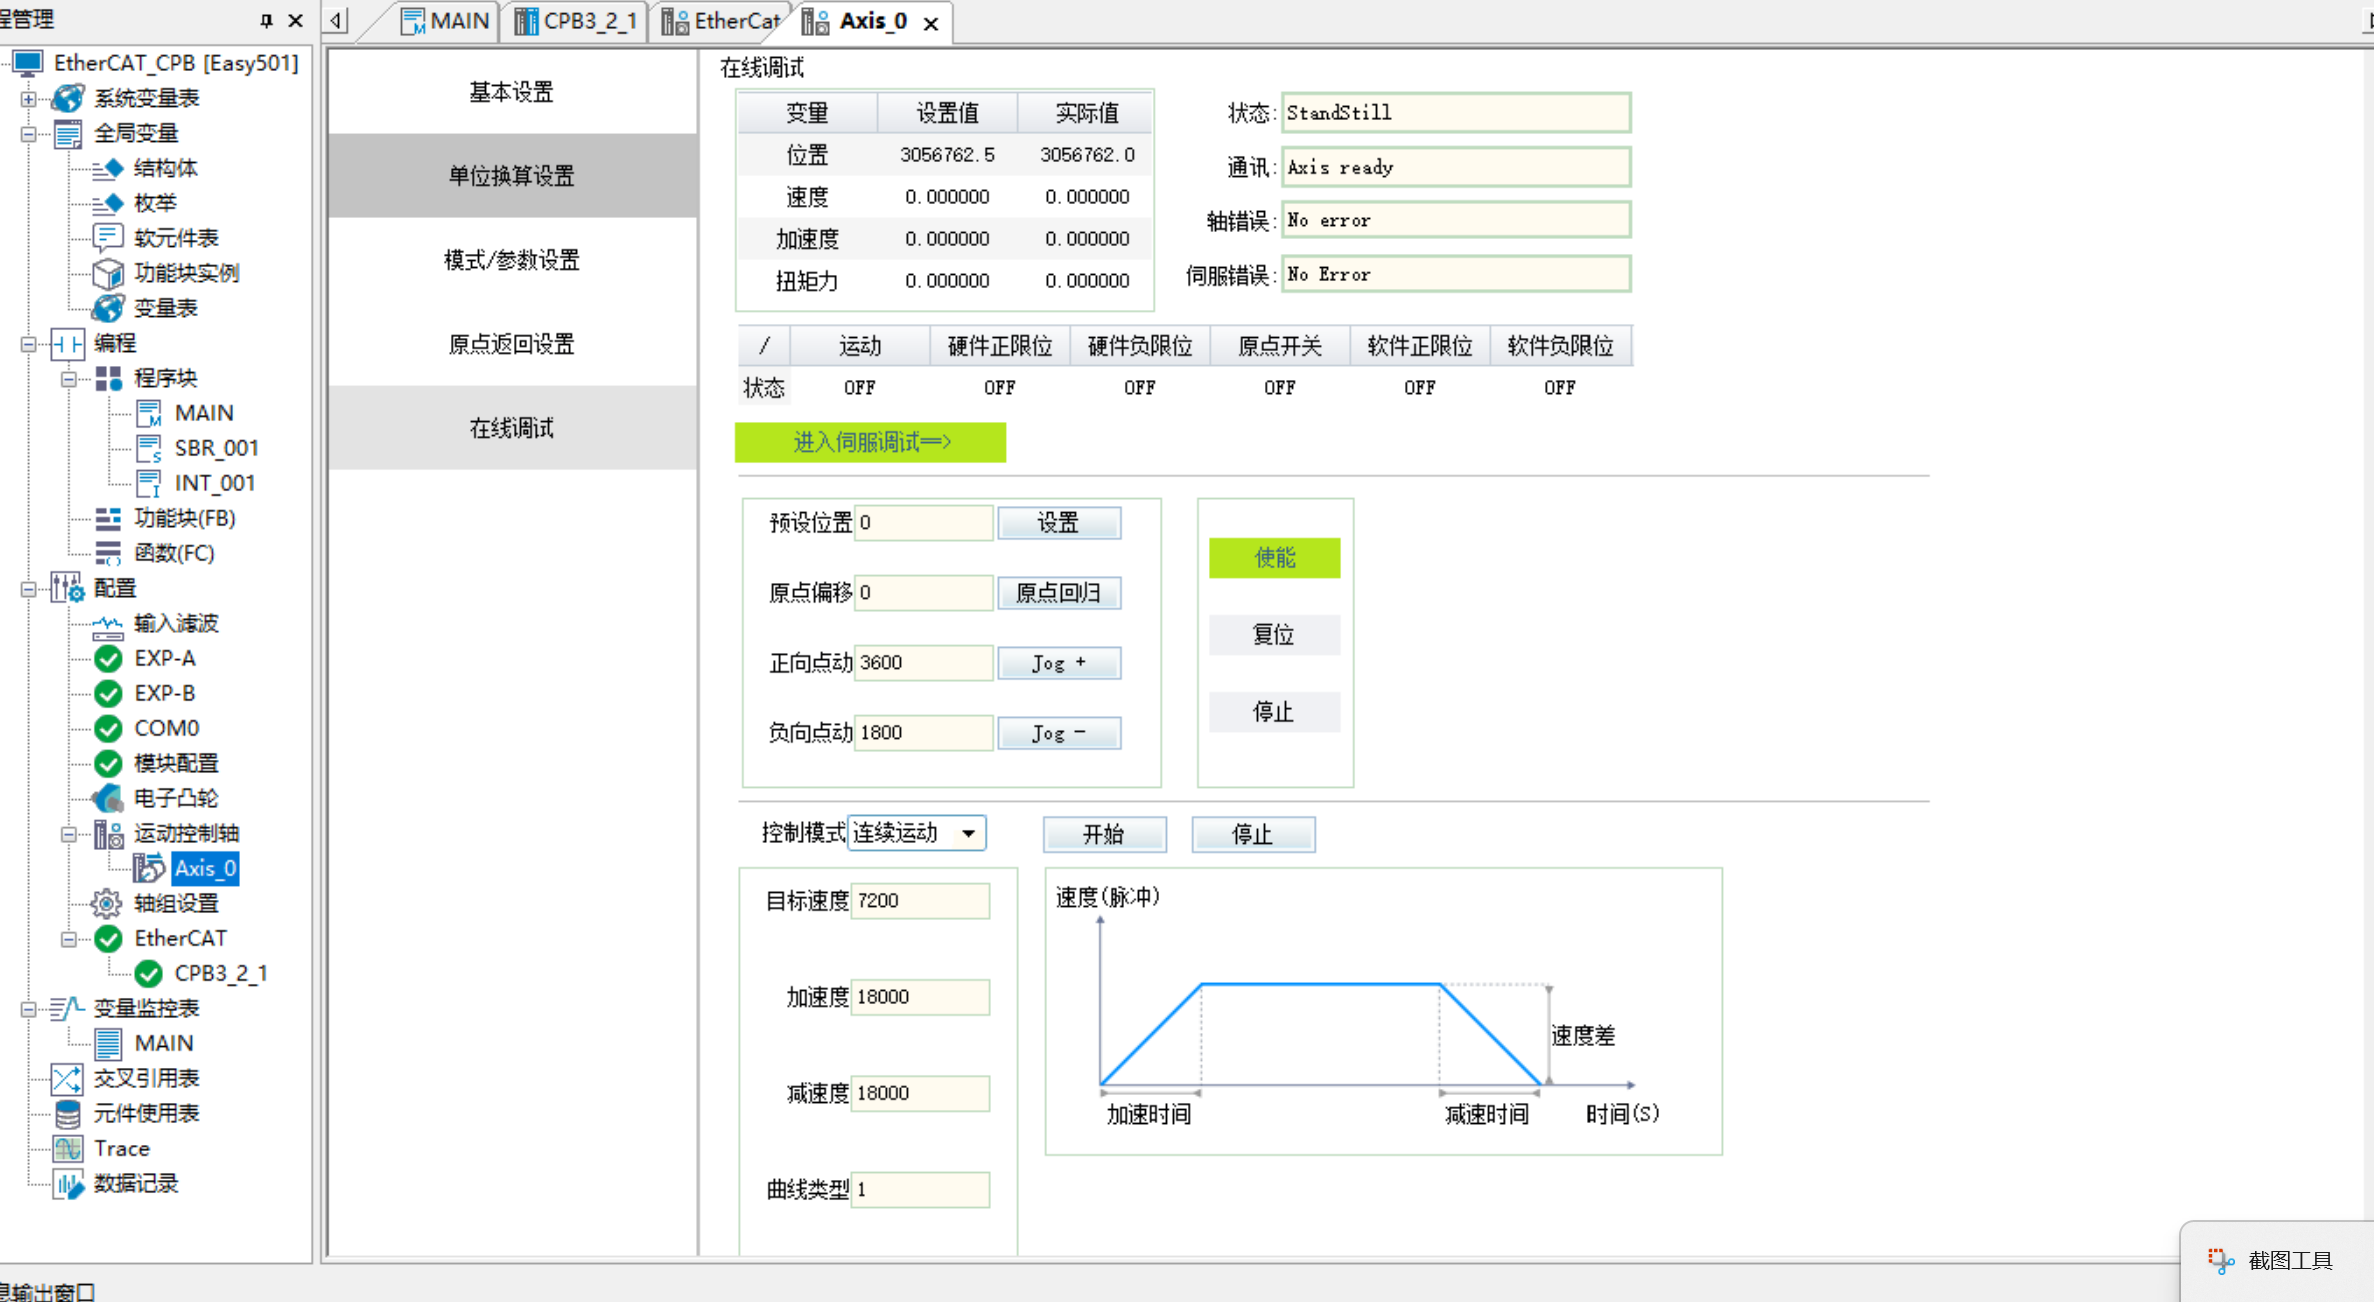
1.打开 Axis_0 →【在线调试】,点击绿色按钮 进入伺服调试 =>
2.状态现在为 ErrorStop,操作顺序(CiA402 状态机标准顺序) ① 点击【复位】,清除轴错误(9608),退出 ErrorStop ② 点击【使能】:下发 Controlword,伺服驱动器功率使能,电机抱闸松开(带扭矩,安全注意!) ③ 填写点动速度(如 5,单位为你轴设置的工程单位 /s) ④ 点【Jog+】正向点动;【Jog-】反向点动 ⑤ 停止:点【停止】;测试完毕,先取消【使能】,电机去扭矩
3.多轴切换:切换 Axis_1,重复复位→使能→Jog 测试每一台电机